Chwytaki podciśnieniowe ze zwartego grafitu z mikropompami piezoelektrycznymi: Zdecentralizowana próżnia bez przewodów pneumatycznych

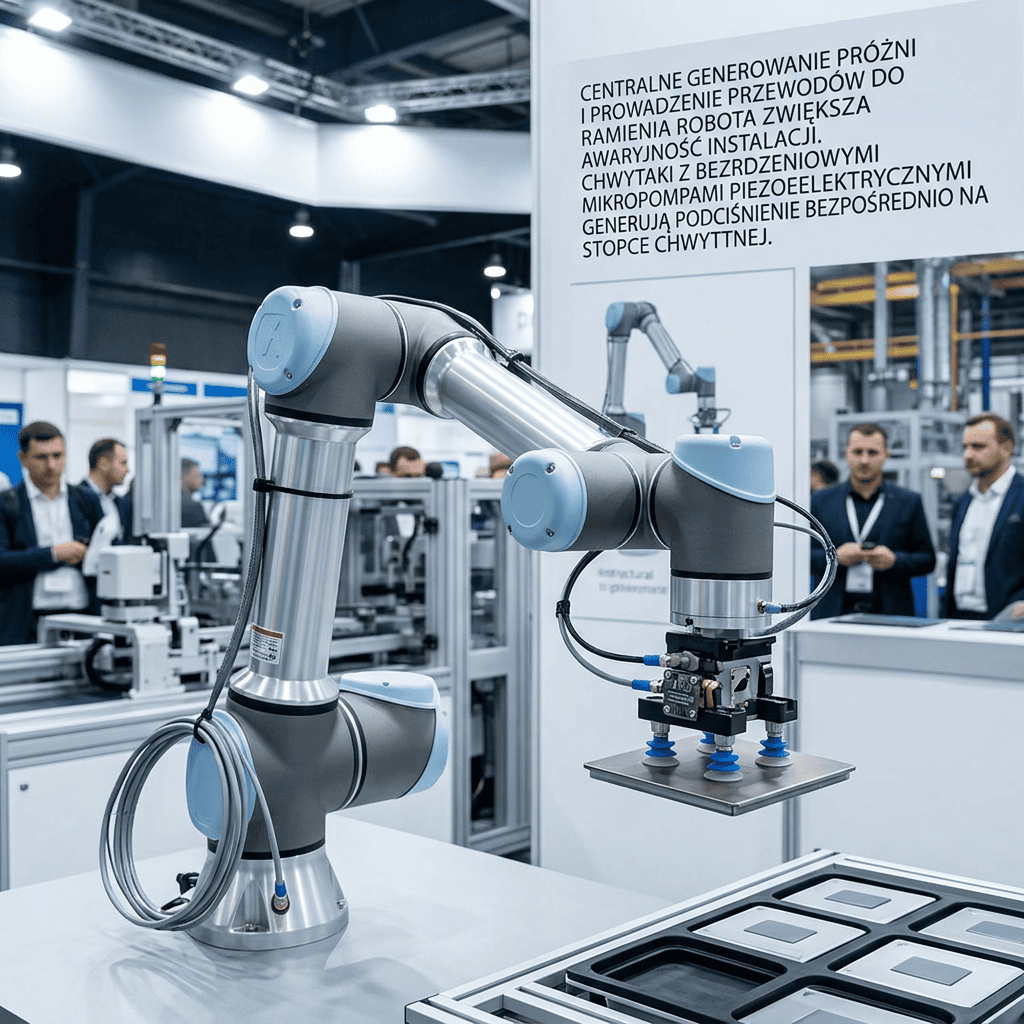
Wysokoczęstotliwościowa oscylacja membran piezoceramicznych wbudowana w stopkę chwytaka
Zasilanie chwytaków próżniowych w szybkich robotach typu Delta lub SCARA z centralnej magistrali sprężonego powietrza wymaga ciągnięcia elastycznych przewodów pneumatycznych wzdłuż ramion. Przewody te ulegają zmęczeniowemu przecieraniu, a duża objętość wewnętrzna rurek wydłuża czas narastania podciśnienia, ograniczając wydajność cykli podawania.
W lekkich głowicach szybkich robotów montuje się **Chwytaki Podciśnieniowe ze Zintegrowaną Mikropompą Piezoelektryczną (Piezo-Ejector Micro-Pumps)**.
W korpusie przyssawki umieszczono miniaturową pompę membranową napędzaną ceramiką piezoelektryczną. Drgania membrany z częstotliwością 20 kiloherców przepychają powietrze przez mikrozawory jednokierunkowe, wytwarzając podciśnienie na poziomie -80 kPa bezpośrednio w gnieździe przyssawki.
- Czas wytworzenia próżni poniżej 3 milisekund: Błyskawiczny chwyt detalu bez opóźnień pneumatycznych.
- Całkowite usunięcie węży powietrznych z ramienia robota: Zasilanie chwytaka wyłącznie dwużyłowym przewodem elektrycznym 24V DC.
- Znikomy pobór mocy (poniżej 2 W na stopkę): Redukcja zużycia energii elektrycznej o 90% w porównaniu do eżektorów Venturiego.
Opracowano z wytycznych Murata Piezoelectric Actuators, Schmalz Eco-Pump Series oraz norm ISO 19973 w pneumatyce zdecentralizowanej.

Author: INTEGRATORPRZEMYSŁOWY.PL